
Проектное решение
Комплекс на базе робота KUKA KR 120 R2700-2 забирает коробки и пакеты из контейнеров и укладывает их на конвейер штрихкодом вверх. Система технического зрения определяет положение посылок, а кантователь разворачивает те, у которых штрихкод находится сбоку или снизу.
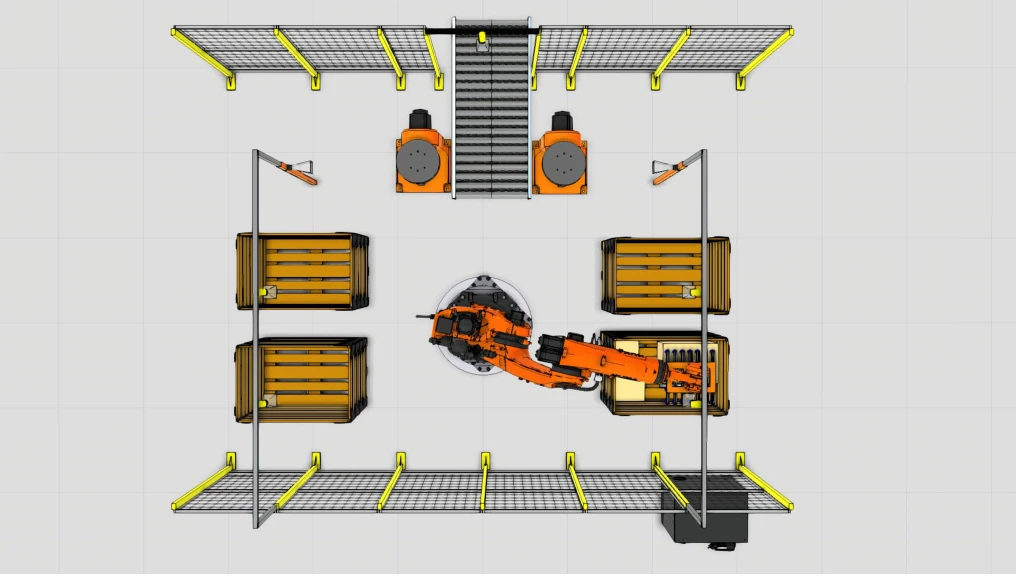
Как работает комплекс
- Оператор подаёт контейнер с посылками в рабочую зону и запускает автоматический цикл с панели управления.
- Камеры определяют размеры и положение посылок. Система выбирает очередность захвата и корректирует траекторию робота.
- Робот поднимает посылку вакуумным захватом. Если штрихкод виден сверху, посылка идёт сразу на конвейер. В остальных случаях робот передаёт её на кантователь, где камеры находят штрихкод, а кантователь разворачивает посылку.
- Когда контейнер опустел, робот переходит к следующей рабочей зоне. В освободившейся зоне можно заменить контейнер.
Основное оборудование
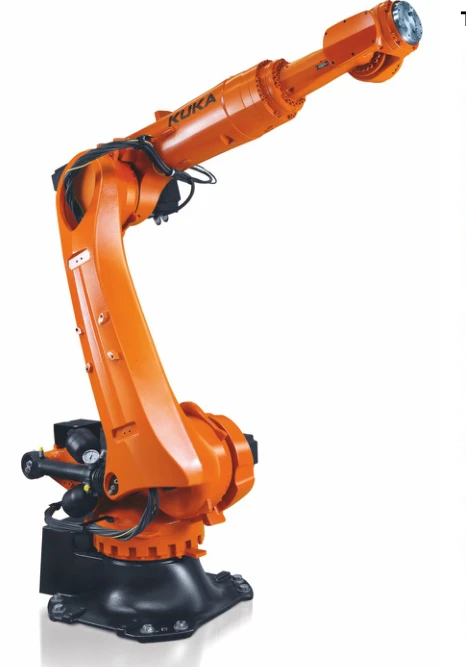
KUKA KR 120 R2700-2
Шестиосевой робот серии KR QUANTEC со шкафом управления KR C5 и пультом KUKA smartPAD.
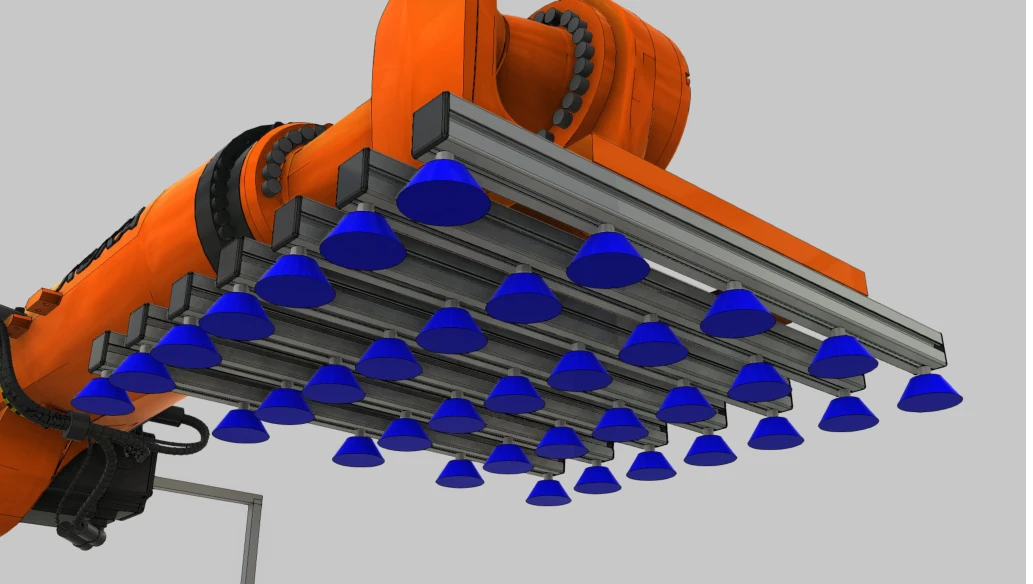
Вакуумный захват
Система присосок удерживает посылку при переносе. На иллюстрации показан предварительный эскиз захвата.
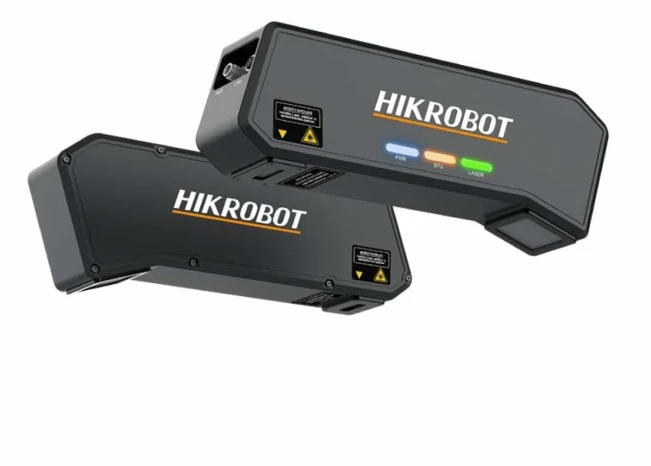
3D-камеры Hikrobot
Измеряют габариты и положение посылок. Эти данные нужны, чтобы робот мог выбрать точку и высоту захвата.
Комплектация и запуск
Оборудование
В проект входят робот с платформой, вакуумный захват, четыре линейные лазерные 3D-камеры, два кантователя с камерами и панель оператора HMI с программируемым контроллером PLC.
Интеграция
Предусмотрены разработка управляющей программы, монтаж, настройка, пусконаладка и курс базового программирования для трёх сотрудников.
Безопасность
В проекте предусмотрены металлическое ограждение, сервисная калитка с замком безопасности, световые барьеры и кнопки аварийного останова. Система безопасности контролирует доступ в рабочую зону.
Запросить стоимость
Пришлите размеры и массу посылок, расположение штрихкодов, параметры конвейера и требуемую производительность. По этим данным подберём захват и компоновку ячейки.
Написать в Робосварку